







项目介绍
这是什么
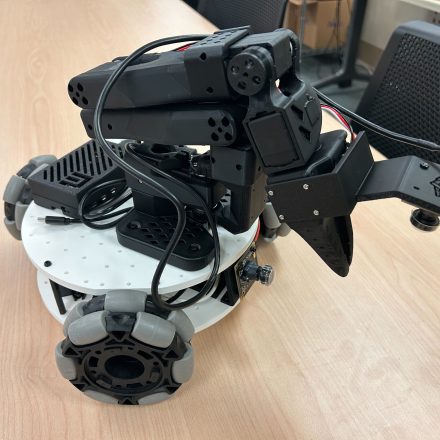
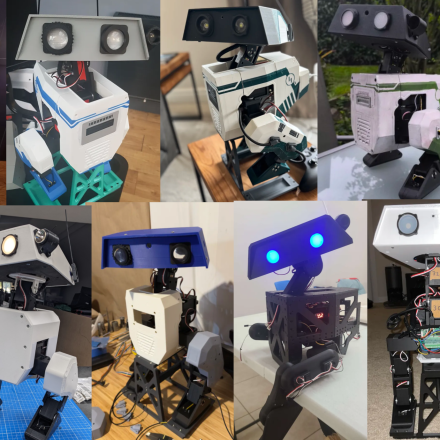
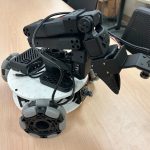
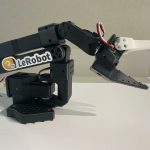
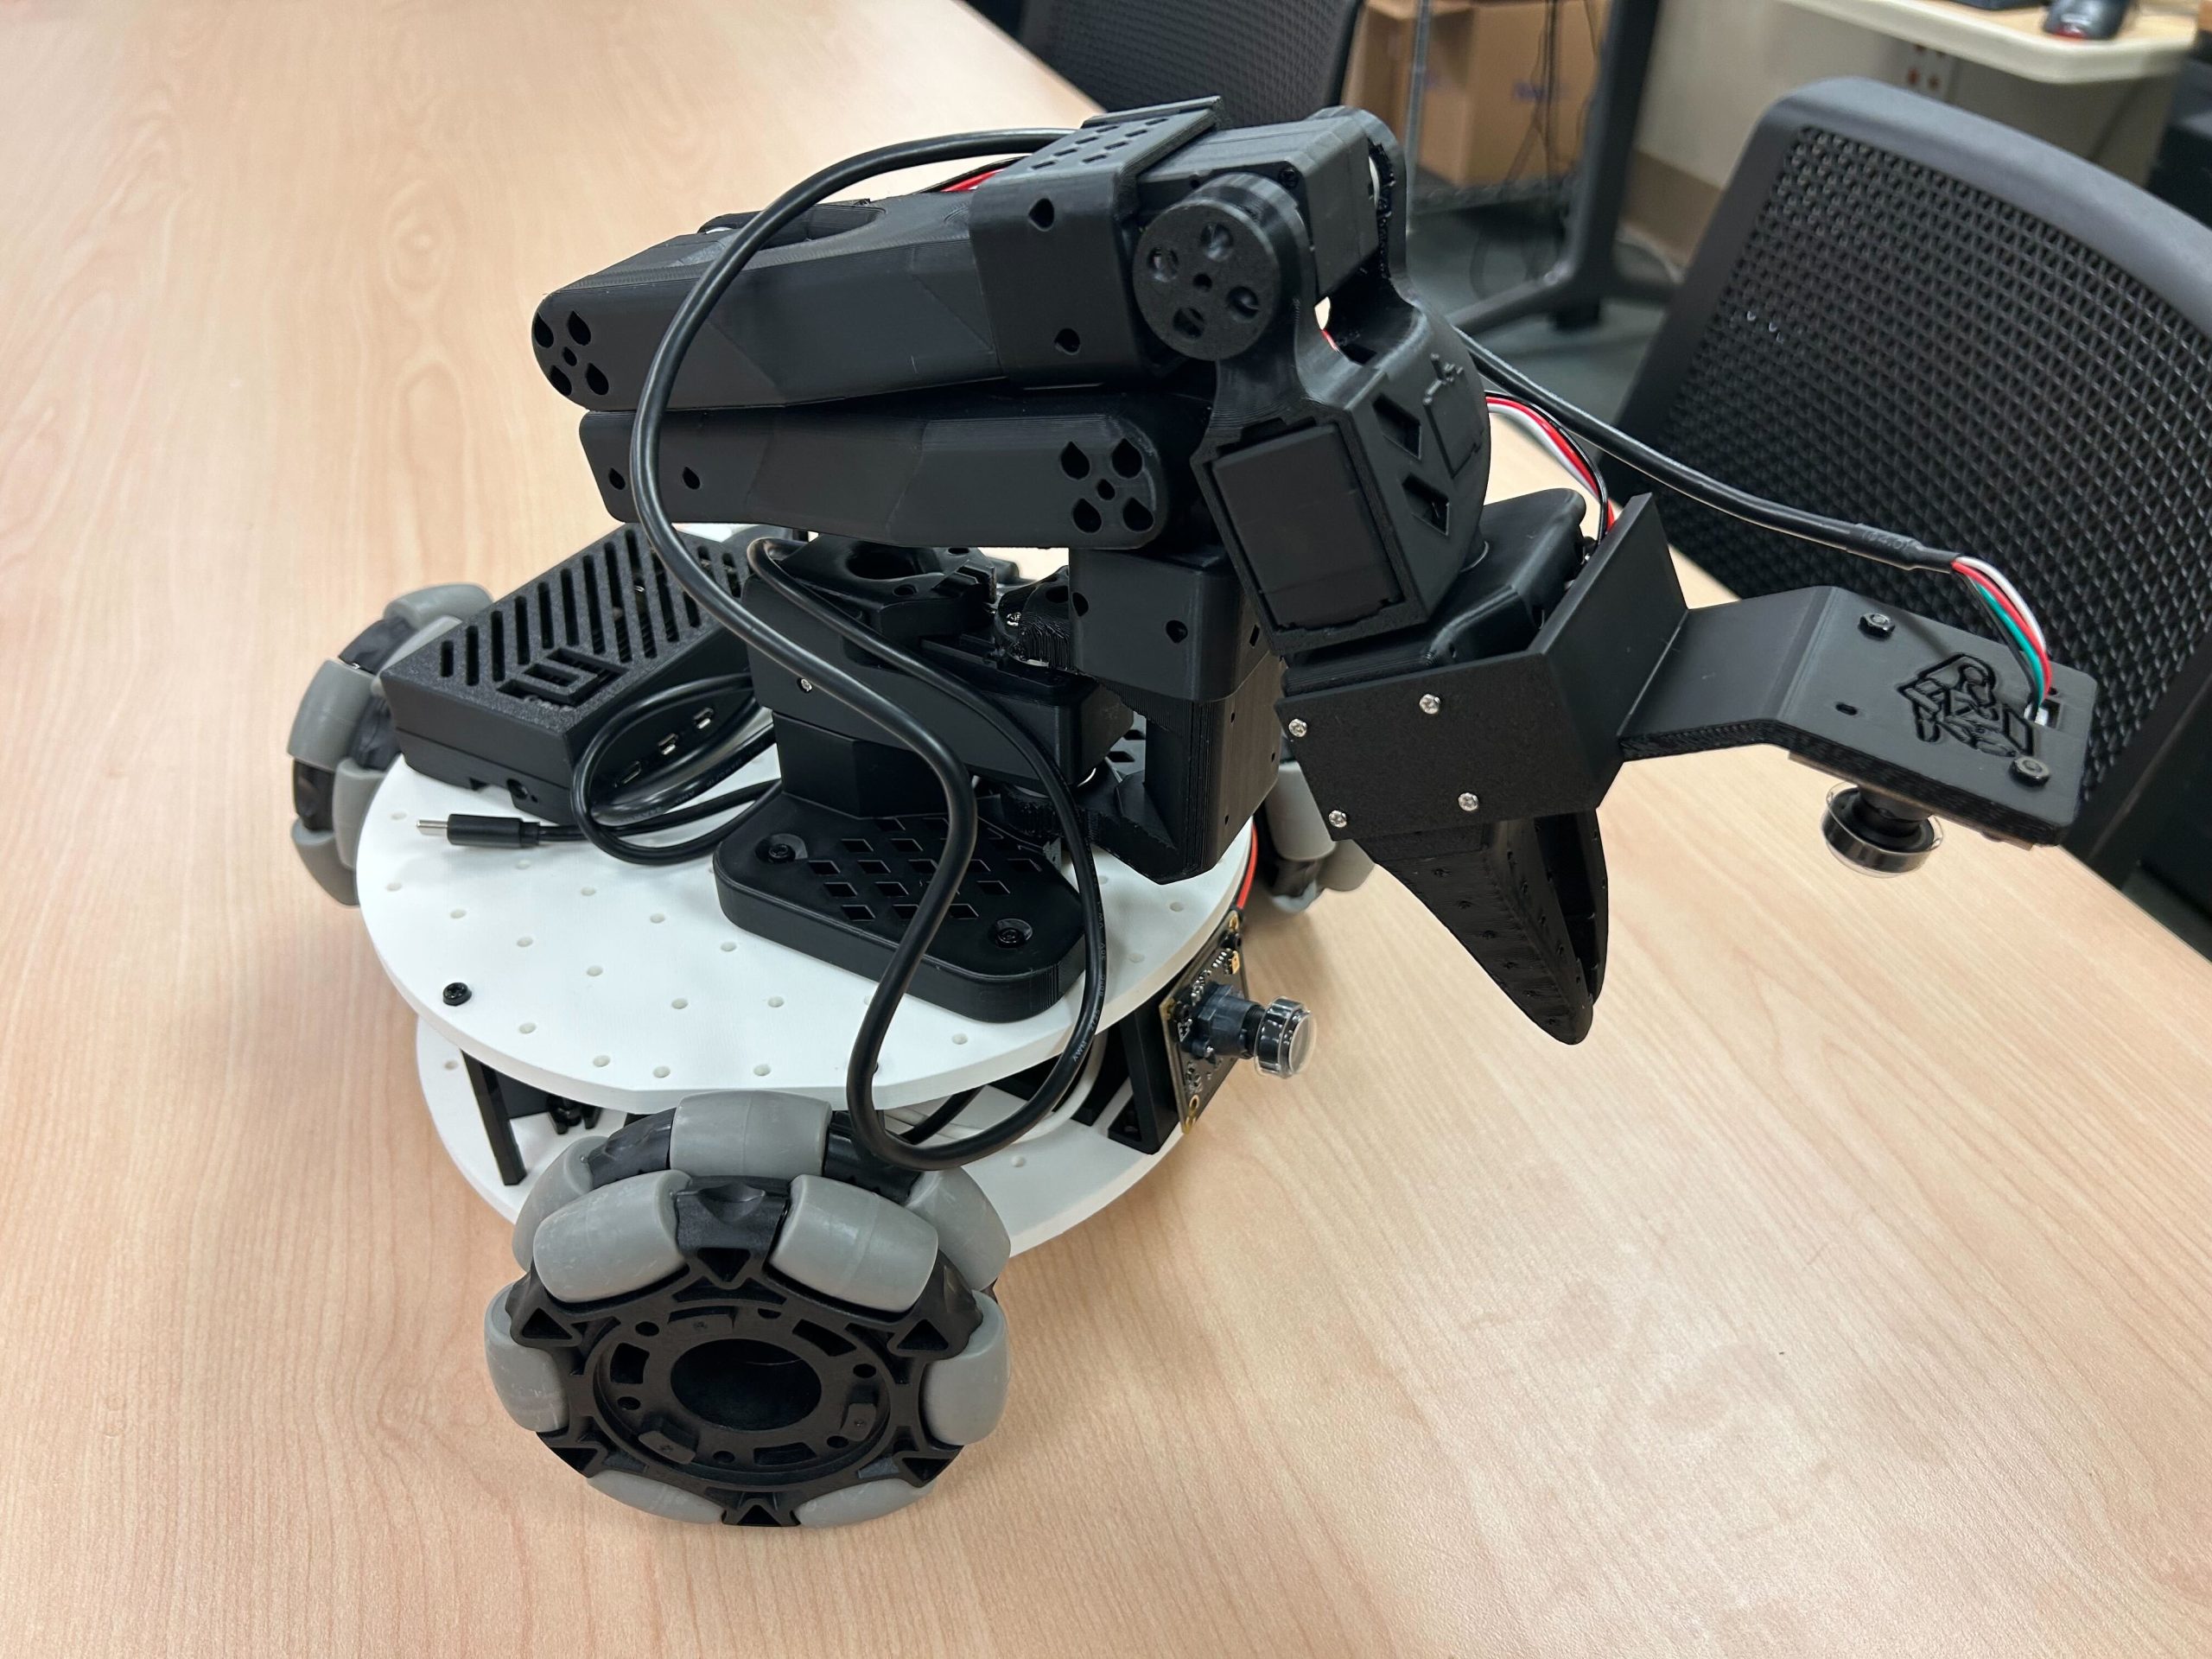
LeKiwi是伊利诺伊大学香槟分校SIGRobotics社团做的低成本移动操作平台,用三轮全向(Kiwi drive)底盘配上SO-ARM101机械臂,是后来XLeRobot等项目直接复用的移动底盘方案。
硬件清单与大致成本
1只SO-ARM101机械臂、三轮全向轮底盘、树莓派5、workspace和wrist两个RGB相机,电源分12V锂电池版和5V笔记本充电宝版。官方BOM显示整机12V版约482美元、5V版约499美元,只买底盘(不含机械臂)5V版约248美元、12V版约251.5美元(均不含3D打印和工具)。
复刻步骤概览
1. 按BOM.md采购机械臂、底盘、树莓派和相机等全部零件
2. 按3DPrinting.md打印底盘和安装结构件
3. 按Assembly.md组装整机
4. 参考LeRobot官方教程接入软件栈,跑通遥操作
5. 用手柄、键盘或主臂控制车体加机械臂联动
6. 采集workspace/wrist相机数据,为模仿学习攒数据集
上手建议
第一次搭建建议选5V笔记本充电宝版本,官方原文写明这个版本组装难度更低,12V版本适合有经验、需要更大负载能力的人再上。